
エッジAIを扱った記事で、スマートフォンがサーバーに問い合わせず端末の中で処理する流れを整理しました。ロボットでは、同じ選択が利便性ではなく制約として現れます。スマートフォンなら応答が0.5秒遅れてももどかしい程度で済みますが、動いているロボットにとって0.5秒は、すでにぶつかったあとです。
制御周期が予算を決める
ロボット制御は決まった周期で回っています。センサーを読み、判断し、モーターに指令を送る一巡が、決められた時間内に終わらなければなりません。この周期を逃すと、性能が少し落ちるのではなく、制御そのものが不安定になります。
ここに大きなモデルを入れると、計算が合いません。映像を見て次の動作を出すVLA系のモデルは、1回の推論に数百ミリ秒から1秒以上かかることもあります。そのため、実際のシステムは階層を分けています。
| 階層 | 周期 | 担当する仕事 |
|---|---|---|
| 低レベル制御 | ミリ秒単位 | 関節の位置と力、バランスの維持 |
| 中間の方策 | 数十〜数百ミリ秒 | 次の動作の生成、障害物の回避 |
| 上位の計画 | 秒単位以上 | 作業の順序、言葉による指示の解釈 |
速い層は必ずロボットの中で動かす必要があり、遅い層は外にあっても構いません。どの階層までロボットの中に入れるかが、ハードウェア選定の本当の問いです。
ネットワークは信頼できないという前提
クラウドに任せられない理由は速度だけではありません。倉庫の奥や工場の隅では、無線の電波が途切れます。平均の遅延が小さくても、ときどき跳ね上がる区間があれば、ロボットはその瞬間、判断なしに動くことになります。
安全に関わる判断をネットワークの向こう側に置かないという原則は、ここから来ています。非常停止と衝突回避は、通信の状態にかかわらず動作しなければなりません。
ロボットの計算をどこに置くかを決める基準は、平均の遅延ではなく最悪の遅延です。普段は50ミリ秒でも、ときどき2秒になる経路に安全を預けることはできません。
電力と発熱という限界
計算をロボットの中に持ち込むと、次の問題がついてきます。バッテリーで動くロボットでは、計算に使う電力がそのまま稼働時間から差し引かれます。発熱も同じです。データセンターのように冷却設備を取りつける余地がありません。
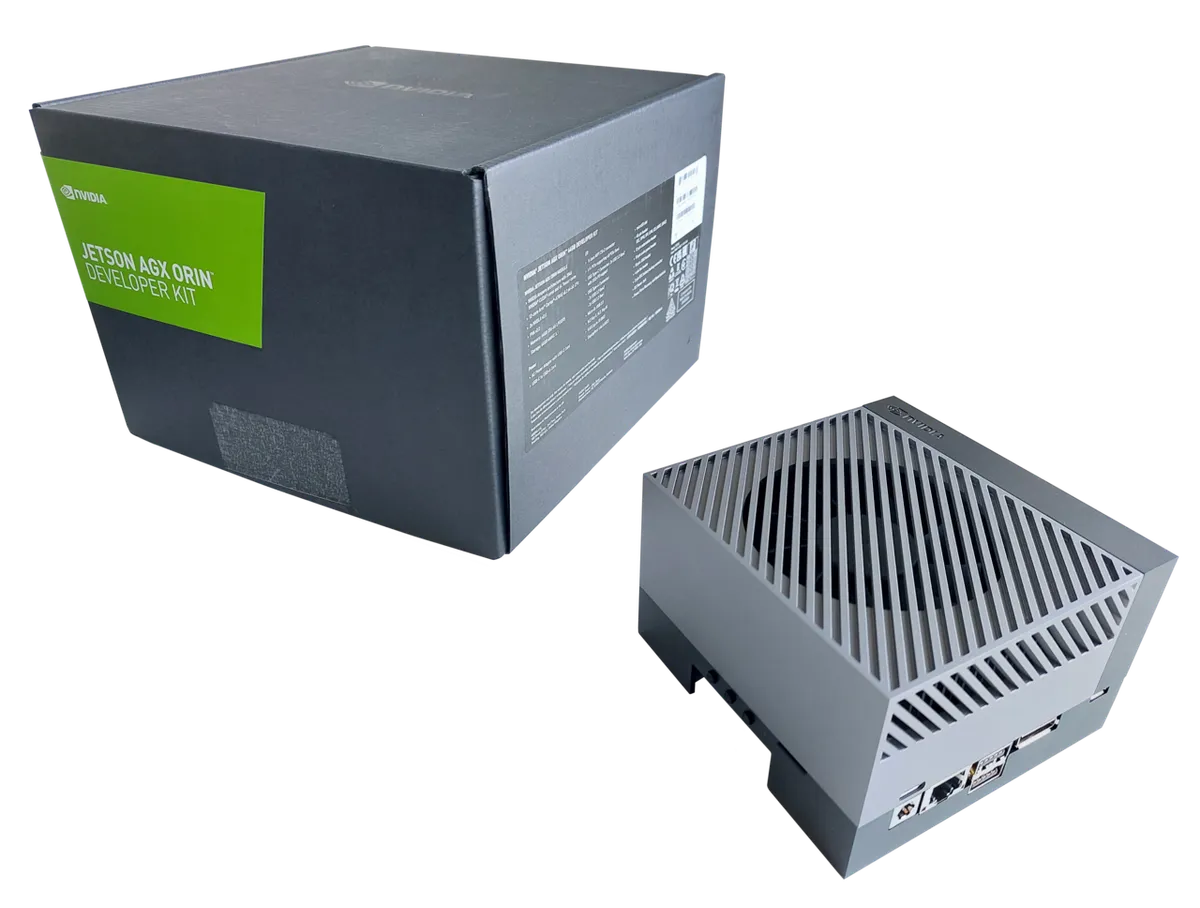
ロボット向けの計算モジュールが、性能だけでなく電力あたりの性能で宣伝されるのはそのためです。NVIDIAはロボット向けのJetson Thorモジュールを紹介する際、性能とあわせて電力効率と消費電力の範囲を示しています。この組み合わせこそが、ロボット設計における実際の制約条件だからです。
モデルを小さくする方向と、スケジューリングする方向
限界の中にモデルを収める方法は2通りあります。
- モデルを小さくする。 量子化と知識蒸留でサイズを落とし、動作を数ステップずつまとめて出すことで呼び出し回数を減らします。
- 資源を分ける。 ひとつの計算装置を分割し、制御ループと大きなモデルが互いの計算資源を奪い合わないようにします。大きなモデルの推論要求が制御周期を押しのける事態を防ぐ仕組みです。
どちらも「モデルをもっと大きく」とは逆の方向である点が、ロボティクスの特徴です。言語モデルではサイズを大きくすればおおむね性能が上がりますが、ロボットではサイズを大きくした代償として制御周期を逃せば、全体の性能が下がります。
まとめ
ロボットで計算をどこに置くかは、利便性ではなく安全と制御周期が決めます。速い制御の層はロボットの中に置き、遅い計画の層だけを外に置く階層構造が一般的で、判断の基準は平均の遅延ではなく最悪の遅延です。計算を中に持ち込むと電力と発熱が稼働時間を削るため、モデルを小さくする方法や資源を分ける方法が併用されます。より大きなモデルが常により良い答えとは限らない点が、この領域の特徴とみられます。